João Carvalho

João Carvalho

Senior Research Scientist @ German Research Center for AI

I am a Senior Research Scientist and Deputy Department Head of the Systems AI for Robot Learning (SAIROL) department at the German Research Center for Artificial Intelligence (DFKI). I am also affiliated with the Intelligent Autonomous Systems group of TU Darmstadt.
My research interests focus on developing machine learning algorithms for robotics, particularly imitation learning and reinforcement learning for robot manipulation and humanoid athletic skills. I am also interested in improving vision-language-action models (VLAs) through architecture design or reinforcement learning. I've developed algorithms that use deep generative models for visuomotor policies, motion planning and grasping, and on reinforcement learning methods to solve contact-rich tasks like insertions. In the past, I've also worked on sample efficient off-policy reinforcement learning algorithms, and on variance reduction techniques for policy gradients.

latest news

all news

key publications

all publications

Please visit Google Scholar for a complete list.

2026

  1. Diminishing Return of Value Expansion Methods

    Diminishing Return of Value Expansion Methods

    Daniel Palenicek , Michael Lutter , João Carvalho , Daniel Dennert , Faran Ahmad

    IEEE TPAMI, 2026

  2. Geometry-Aware Probabilistic Shared Autonomy with Riemannian Motion
                  Policies

    Geometry-Aware Probabilistic Shared Autonomy with Riemannian Motion Policies

    Kay Pompetzki , Cristiana Farias , João Carvalho , Georgia Chalvatzaki , and Jan Peters

    ICRA Workshop on Geometry in the Age of Data-Driven Robotics, 2026

  3. Real-World Deployment of Massively Parallel Sampling-Based MPC for
                  Contact-Rich Manipulation

    Real-World Deployment of Massively Parallel Sampling-Based MPC for Contact-Rich Manipulation

    Magnus Dierking , João Carvalho , An Thai Le , Georgia Chalvatzaki , and Jan Peters

    ICRA Workshop on Frontiers of Optimization for Robotics, 2nd Edition, 2026

  4. The Blind Skateboarder: Unlocking Dexterous Robotic Skateboarding via Interactive Perception

    The Blind Skateboarder: Unlocking Dexterous Robotic Skateboarding via Interactive Perception

    Aditya Bhatt , Ansh Prakash , João Carvalho , Puze Liu , and Jan Peters

    IROS Workshop on Perception and Decision Making for Athletic Humanoid Robotics, 2026

    Best Poster Award

2025

  1. Motion Planning Diffusion: Learning and Adapting Robot Motion Planning
                  With Diffusion Models

    Motion Planning Diffusion: Learning and Adapting Robot Motion Planning With Diffusion Models

    João Carvalho , An T. Le , Piotr Kicki , Dorothea Koert , and Jan Peters

    IEEE T-RO, 2025; PP-RAI, 2026; AAAI, 2026

  2. Enhancing Robot Manipulation Skills through Learning

    Enhancing Robot Manipulation Skills through Learning

    João Carvalho

    PhD Thesis, 2025

  3. Model Tensor Planning

    Model Tensor Planning

    An Thai Le , Khai Nguyen , Minh Nhat Vu , João Carvalho , and Jan Peters

    TMLR, 2025; ICLR, 2026; R:SS Workshop Motion Planning and Control via Parallelization, 2025; ICRA Workshop RoboARCH: Robotics Acceleration with Computing Hardware and Systems, 2025

  4. Global Tensor Motion Planning

    Global Tensor Motion Planning

    An T. Le , Kay Pompetzki , João Carvalho , Joe Watson , Julen Urain

    IEEE RA-L, 2025; ICRA, 2026; GRC, 2025; CoRL Workshop on Differentiable Optimization Everywhere, 2024

2024

  1. Grasp Diffusion Network: Learning Grasp Generators from Partial Point
                  Clouds with Diffusion Models in SO(3)xR3

    Grasp Diffusion Network: Learning Grasp Generators from Partial Point Clouds with Diffusion Models in SO(3)xR3

    João Carvalho , An T. Le , Philipp Jahr , Qiao Sun , Julen Urain

    arXiv, 2024; GRC, 2025

  2. ActionFlow: Equivariant, Accurate, and Efficient Policies with Spatially
                  Symmetric Flow Matching

    ActionFlow: Equivariant, Accurate, and Efficient Policies with Spatially Symmetric Flow Matching

    Niklas Funk , Julen Urain , Joao Carvalho , Vignesh Prasad , Georgia Chalvatzaki

    arXiv, 2024; GRC, 2025; CoRL Workshop on Mastering Robot Manipulation in a World of Abundant Data, 2024; R:SS Workshop Priors4Robots, 2024

    Best Paper Award — R:SS Workshop Priors4Robots, 2024

2023

  1. Motion Planning Diffusion: Learning and Planning of Robot Motions
                  with Diffusion Models

    Motion Planning Diffusion: Learning and Planning of Robot Motions with Diffusion Models

    João Carvalho , An T. Le , Mark Baierl , Dorothea Koert , and Jan Peters

    IROS, 2023

  2. Diminishing Return of Value Expansion Methods in Model-Based Reinforcement
                  Learning

    Diminishing Return of Value Expansion Methods in Model-Based Reinforcement Learning

    Daniel Palenicek , Michael Lutter , Joao Carvalho , and Jan Peters

    ICLR, 2023

2022

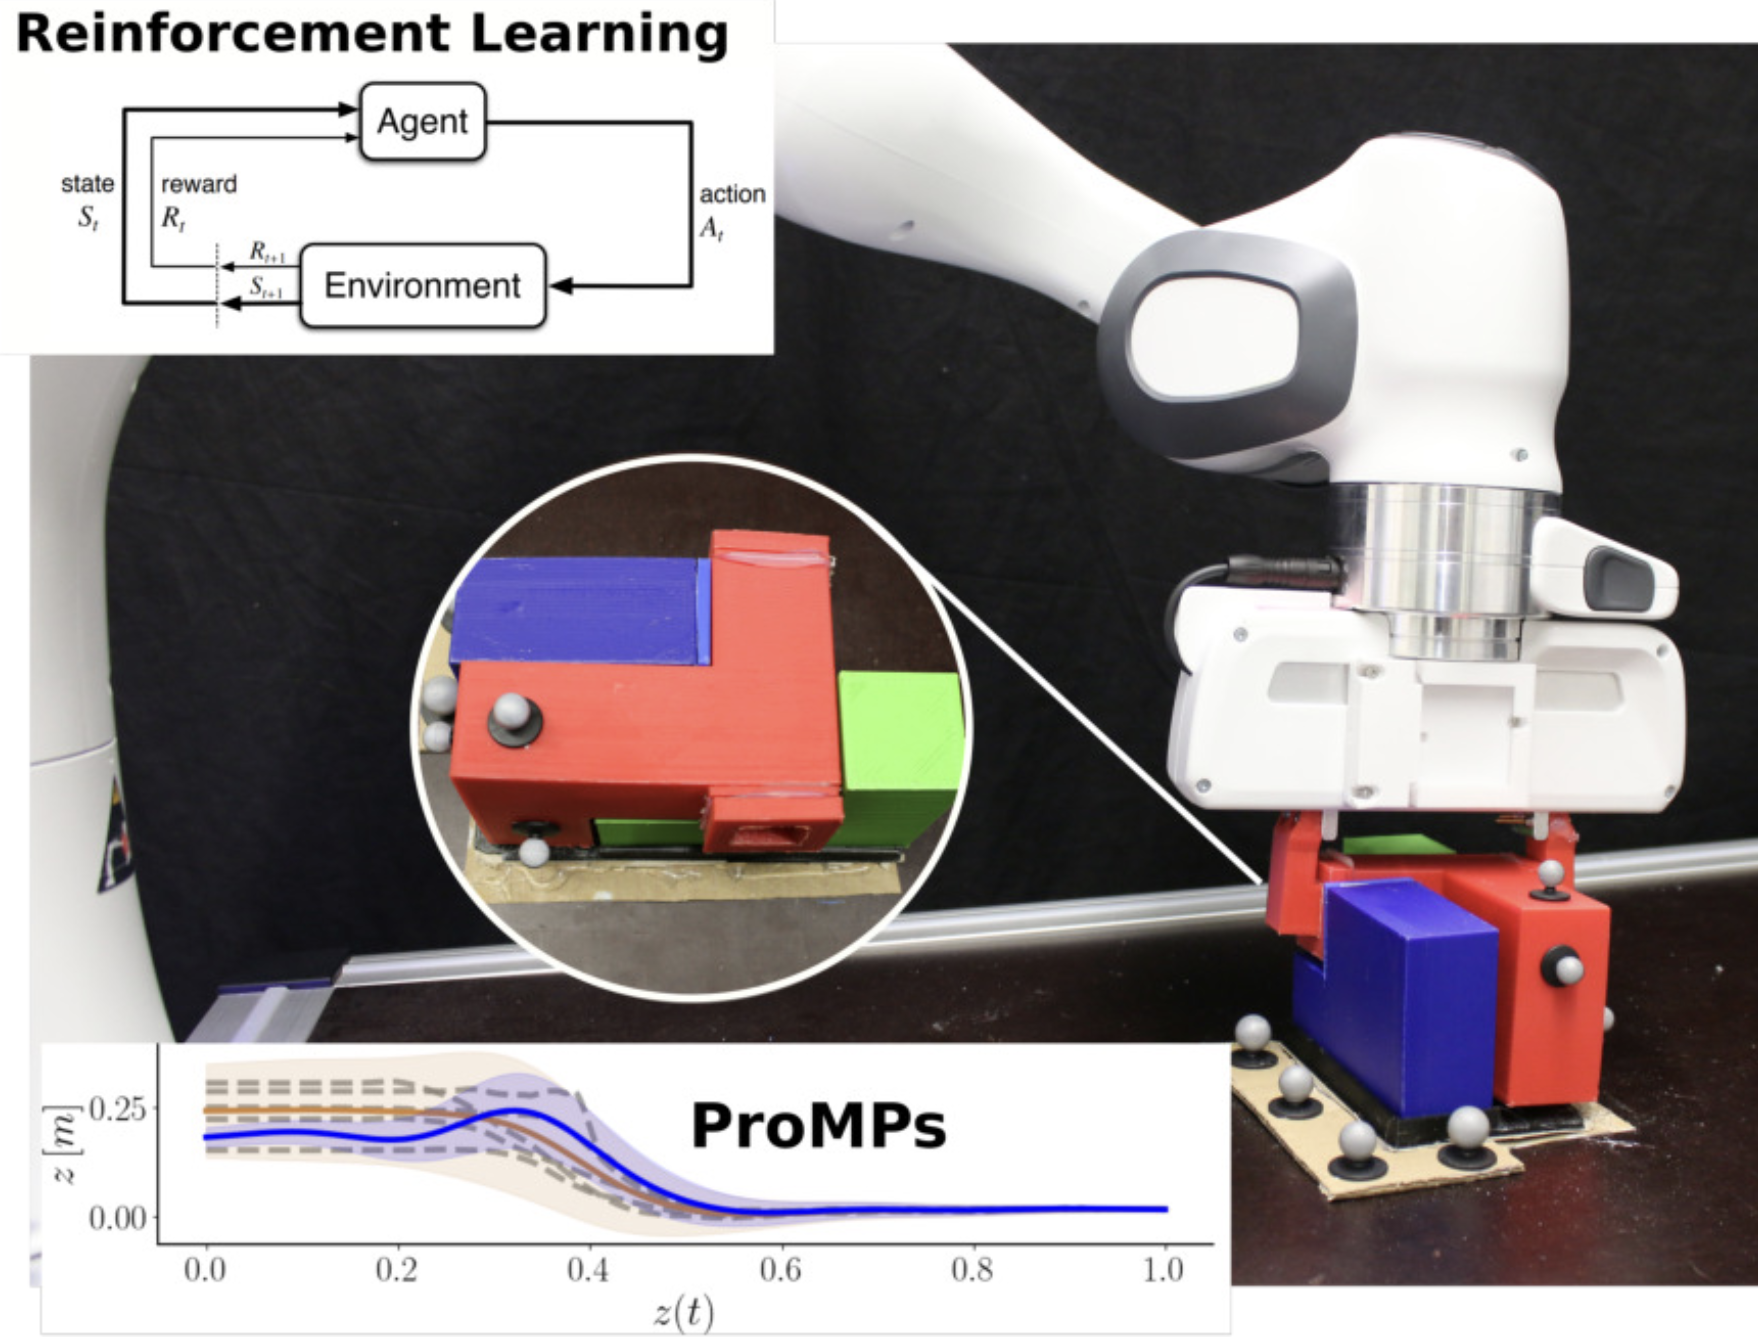
  1. Adapting Object-Centric Probabilistic Movement Primitives with Residual
                  Reinforcement Learning

    Adapting Object-Centric Probabilistic Movement Primitives with Residual Reinforcement Learning

    João Carvalho , Dorothea Koert , Marek Daniv , and Jan Peters

    Humanoids, 2022

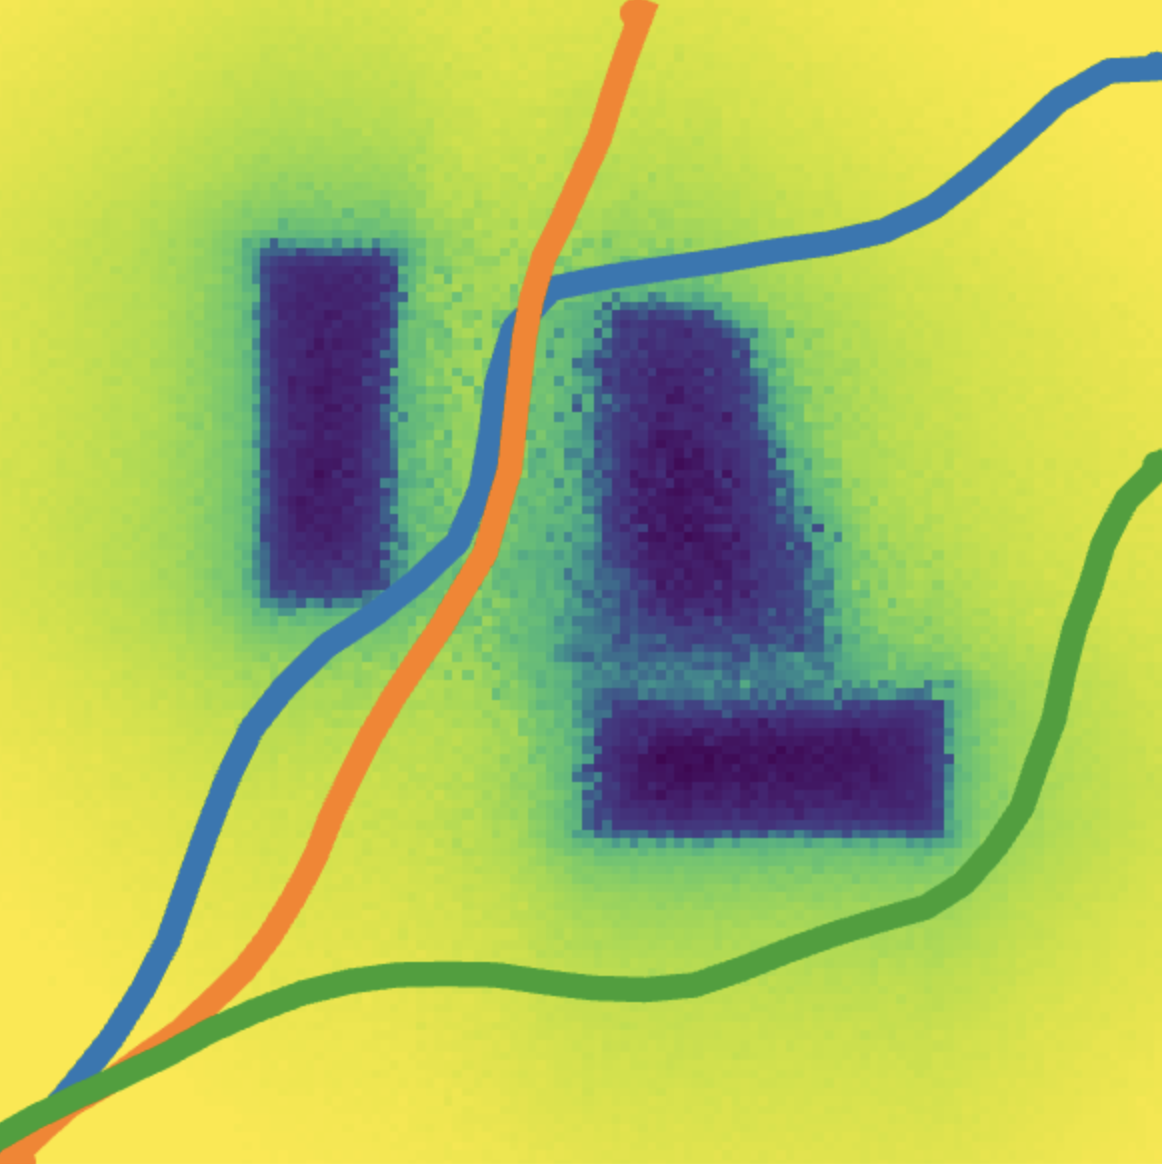
  2. Conditioned Score-Based Models for Learning Collision-Free Trajectory Generation

    Conditioned Score-Based Models for Learning Collision-Free Trajectory Generation

    João Carvalho , Mark Baierl , Julen Urain , and Jan Peters

    NeurIPS Workshop on Score-Based Methods, 2022

  3. Batch Reinforcement Learning With a Nonparametric Off-Policy Policy
                  Gradient

    Batch Reinforcement Learning With a Nonparametric Off-Policy Policy Gradient

    Samuele Tosatto , João Carvalho , and Jan Peters

    IEEE TPAMI, 2022

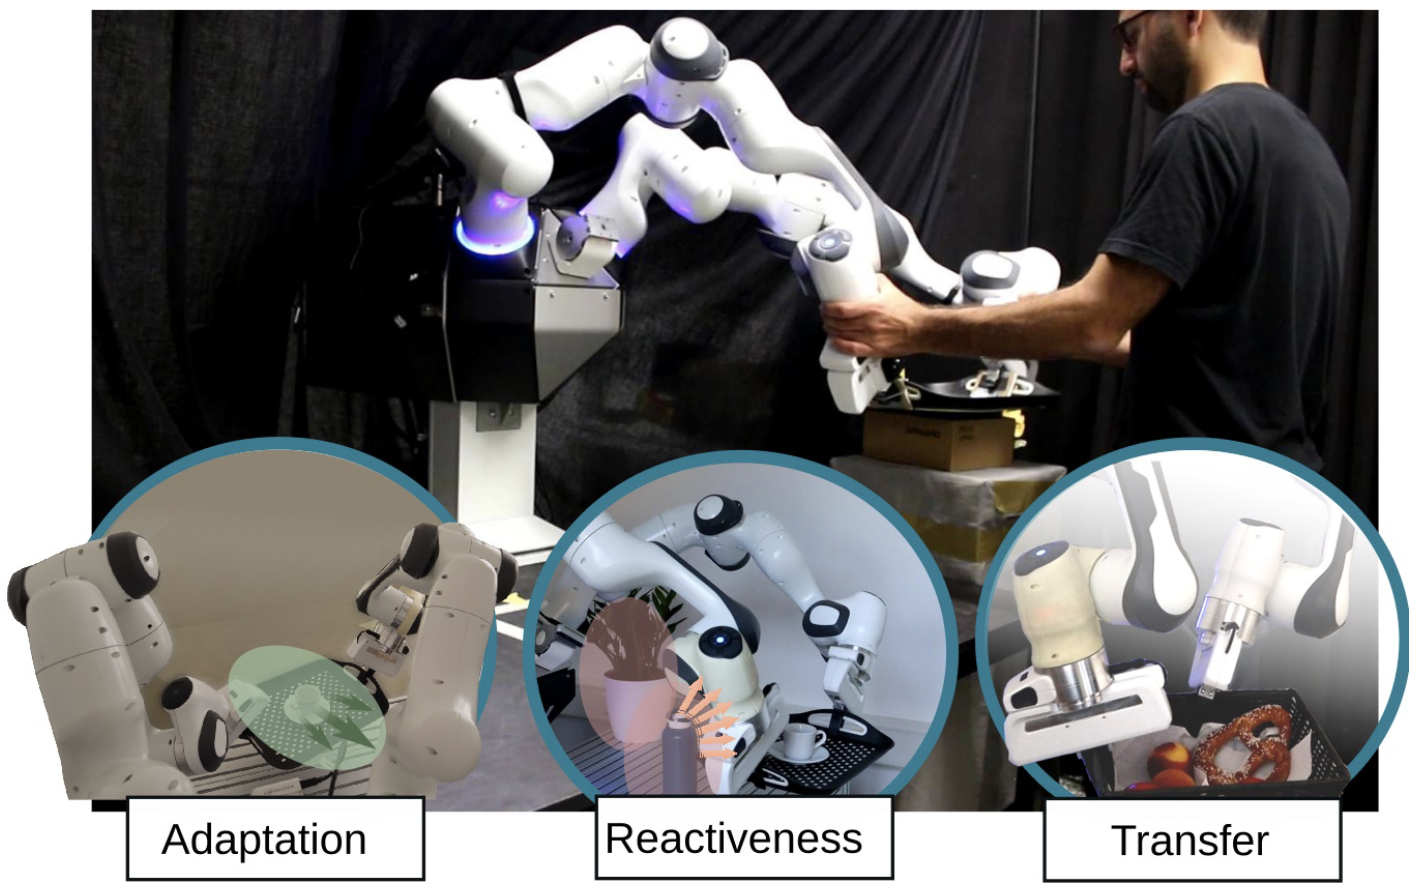
  4. Integrated Bi-Manual Motion Generation and Control shaped for Probabilistic Movement Primitives

    Integrated Bi-Manual Motion Generation and Control shaped for Probabilistic Movement Primitives

    Jonathan Vorndamme , João Carvalho , Riddhiman Laha , Dorothea Koert , Luis F. C. Figueredo

    Humanoids, 2022

    Best Interactive Paper Award Finalist

2021

  1. An Empirical Analysis of Measure-Valued Derivatives for Policy Gradients

    An Empirical Analysis of Measure-Valued Derivatives for Policy Gradients

    João Carvalho , Davide Tateo , Fabio Muratore , and Jan Peters

    IJCNN, 2021

2020

  1. A Nonparametric Off-Policy Policy Gradient

    A Nonparametric Off-Policy Policy Gradient

    Samuele Tosatto , João Carvalho , Hany Abdulsamad , and Jan Peters

    AISTATS, 2020